- Article
- Related
Dans l’industrie aéronautique, chaque pièce composite doit être inspectée avec une précision absolue pour garantir sécurité et conformité. Cette exigence, bien qu’essentielle, pose de nombreux défis : temps d’inspection élevés, dépendance aux opérateurs, contraintes d’intégration aux lignes de production. Pour répondre à ces enjeux, l’IRT Jules Verne, institut technologique français spécialisé dans le manufacturing, mène depuis plusieurs années des projets d’automatisation avancée, dont le projet FANTOM consacré au contrôle non destructif (CND) flexible et robotisé.
Dans la continuité des échanges et projets déjà menés avec l’IRT Jules Verne, cette nouvelle initiative approfondit notre réflexion commune sur l’intégration de technologies avancées dans les processus industriels.
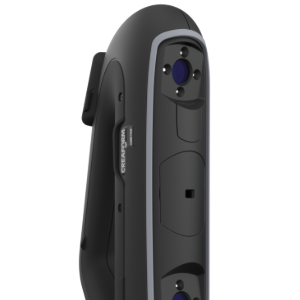
Avec FANTOM, l’institut et ses partenaires industriels souhaitent démontrer comment combiner robotique, géométrie 3D, ultrason, vision et IA au sein d’une plateforme robotique dédiée au CND, afin d’explorer et de valider différentes approches pour l’automatisation des inspections : un MetraSCAN 3D‑R de FARO CREAFORM, utilisé pour générer le référentiel géométrique qui guide toutes les inspections.
Un projet collaboratif pour transformer le CND automatisé
L’IRT Jules Verne évolue dans un écosystème très riche mêlant industries stratégiques, laboratoires universitaires, pôles de compétitivité et équipementiers. Comme souvent dans ses projets, l’institut fédère plusieurs acteurs : Airbus, Daher, Axiome, Testia et le CEA‑List. Cette dynamique collaborative vise à créer une plateforme de contrôle robotisé capable d’inspecter des pièces composites de manière fiable, rapide et adaptable.
Les partenaires ont ainsi contribué à différents volets :
- développement d’effecteurs ultrasonores rigides et membranes flexibles (IRT Jules Verne),
- simulation avancée pour optimiser les sondes (CEA‑List),
- intégration logicielle pour l’acquisition de données CND (Testia),
- définition de cas d’usage critiques provenant de l’aéronautique (Airbus, Daher),
- mise en place de la cobotique et des trajectoires robotisées (IRT Jules Verne, Axiome).
Mais l’ensemble repose sur une fondation essentielle : une géométrie précise et fiable permettant au robot de travailler au plus près des surfaces composites, dans le bon angle, avec la bonne répétabilité. C’est dans cette brique fondamentale que FARO CREAFORM intervient.
Le rôle central du MetraSCAN 3D‑R dans la génération des trajectoires d’inspection
Si la plateforme FANTOM combine plusieurs technologies, la première étape — et probablement la plus structurante — est la capture géométrique. Les pièces composites aéronautiques présentent souvent des courbures complexes, des nervures, des zones renforcées : impossible de définir des trajectoires ultrasonores optimales sans connaître leur forme réelle.
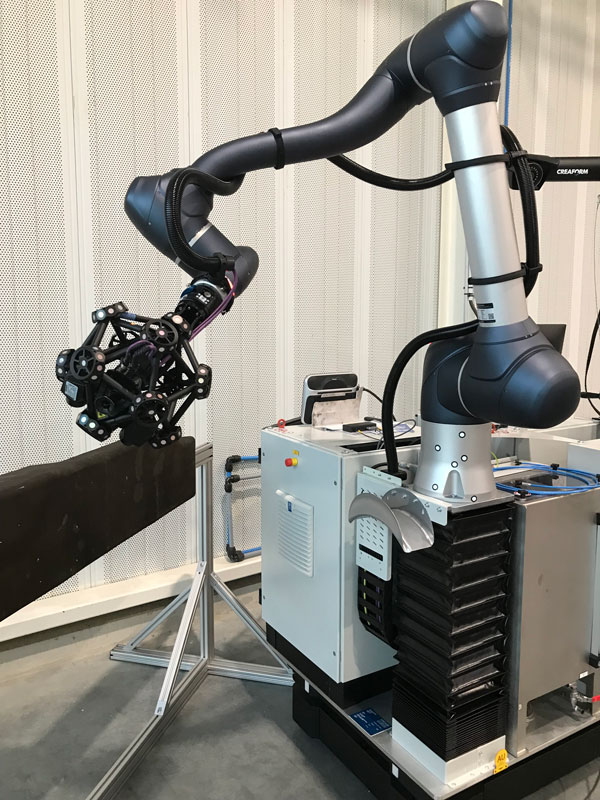
Le MetraSCAN 3D‑R, monté sur un robot collaboratif, réalise cette cartographie 3D précise. L’IRT Jules Verne souligne trois aspects déterminants :
- Stabilité et répétabilité malgré les vibrations d’une cellule robotique.
- Faible masse embarquée, essentielle pour la cobotique.
- Précision en environnement industriel, indispensable pour les trajectoires ultrasonores.
Les modules logiciels FARO CREAFORM complètent cette étape :
- Automatisation génère, simule et ajuste les trajectoires robotiques.
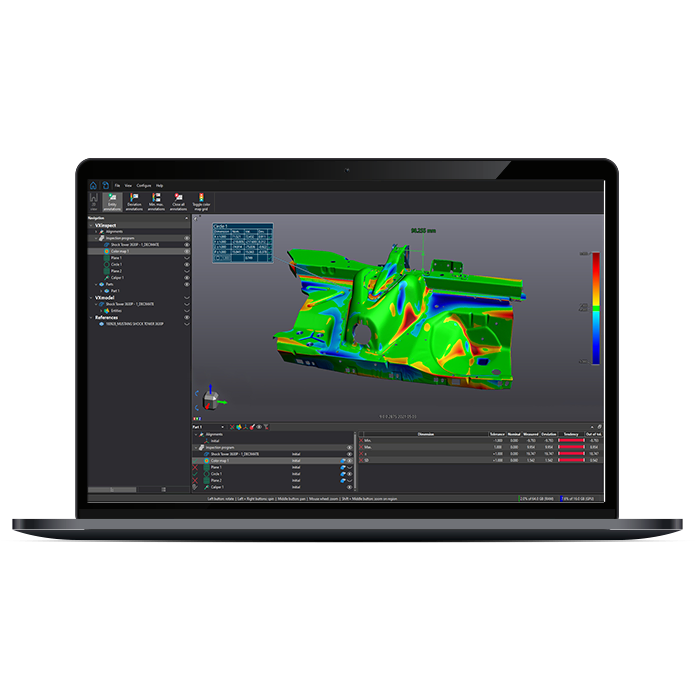
- Inspection exploite la géométrie pour vérifier les écarts et préparer le contrôle.
- Suivi dynamique maintient le recalage pièce‑robot même en cas de variations ou micro‑mouvements.
La géométrie issue du MetraSCAN 3D‑R devient alors la colonne vertébrale du processus d’inspection, sur laquelle viennent se greffer les technologies ultrasonores, visuelles et d’IA développées par les partenaires.
Un CND enrichi, agile et cohérent autour de la géométrie 3D
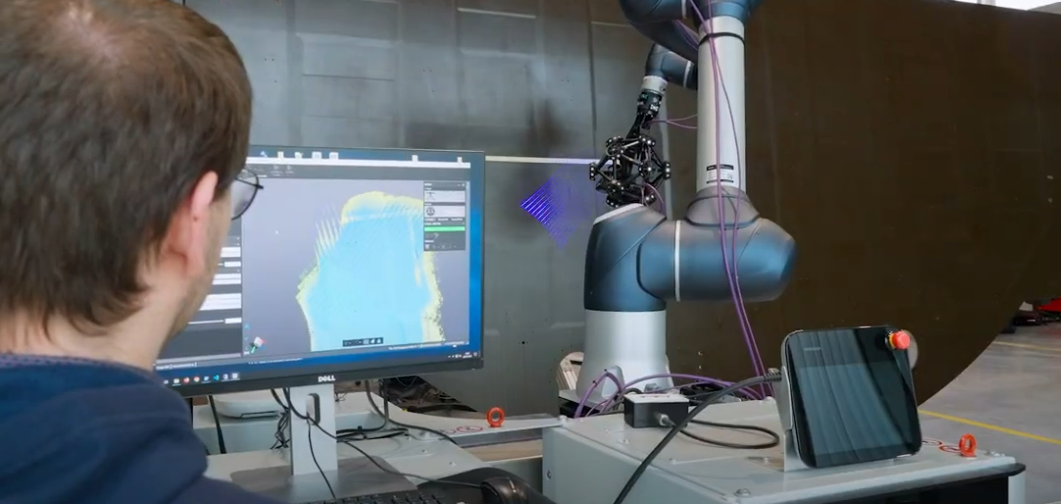
Les effecteurs ultrasonores rigides, les membranes flexibles optimisées et les systèmes de vision assistée par IA ont été conçus pour s’appuyer directement sur la géométrie générée par le scanner. Grâce à cette base :
- la sonde ultrasonore reste automatiquement à la normale, maximisant la qualité du signal ;
- les effecteurs visuels sont positionnés au plus juste, améliorant la détection de rayures, enfoncements ou écaillages ;
- les données CND peuvent être fusionnées dans des cartographies cohérentes grâce aux outils de Testia.
Une plateforme pensée pour la production et la prise de décision
Le projet FANTOM ne vise pas seulement à automatiser des inspections : il cherche également à étudier les conditions nécessaires à leur intégration dans une chaîne numérique industrielle. La structuration géométrique fournie par le système FARO CREAFORM constitue à ce titre un élément important de la plateforme. Les trajectoires, les données géométriques et les résultats d’inspection peuvent être regroupés au sein d’un même environnement, illustrant le potentiel d’une continuité numérique entre les différentes étapes du processus de contrôle et, à terme, avec les systèmes industriels de gestion de la qualité.
La restitution visuelle des indications, directement corrélées à la géométrie scannée, offre aux opérateurs une représentation plus intuitive des résultats du contrôle et illustre l’intérêt d’une telle approche pour faciliter l’analyse des inspections. Cette continuité entre données géométriques et données de contrôle constitue une piste intéressante pour améliorer, à terme, la cohérence des informations et la fluidité des processus qualité.
Pourquoi l’IRT Jules Verne a choisi les solutions FARO CREAFORM
Dans les informations fournies par l’IRT Jules Verne, plusieurs éléments expliquent clairement leur choix des technologies FARO CREAFORM pour structurer le projet FANTOM. L’institut recherchait avant tout une solution capable d’offrir une précision stable et répétable dans un environnement industriel soumis à des vibrations, tout en conservant une faible masse embarquée compatible avec la robotique collaborative. La méthodologie de localisation propre aux systèmes FARO CREAFORM, combinée à leur simplicité de déploiement et à leur robustesse en cellule robotisée, constituait un atout majeur pour répondre aux exigences du projet.
C’est cette capacité à fournir une base géométrique fiable et exploitable, à la fois pour la préparation des trajectoires et pour le recalage dynamique, qui a fait du MetraSCAN 3D‑R un élément structurant de la plateforme. L’IRT Jules Verne a ainsi trouvé une technologie qui pouvait s’intégrer naturellement dans un flux de travail complexe tout en servant de base solide à l’ensemble des inspections automatisées.
Préparer les lignes de production du futur
Le projet FANTOM démontre la faisabilité d’une plateforme CND flexible permettant de combiner différentes technologies d’inspection et d’explorer leur intégration au sein d’un même environnement robotique. Les résultats obtenus constituent une étape vers une automatisation plus poussée des inspections et leur intégration future dans les environnements de production. L’approche développée par l’IRT Jules Verne combine robotique, ultrasons, vision et intelligence artificielle, mais repose sur un élément central : une géométrie fiable, structurée et exploitable, fournie par le MetraSCAN 3D‑R de FARO CREAFORM.
Cette collaboration illustre le potentiel des solutions hybrides mêlant innovation industrielle, robotique avancée et capture 3D. Grâce à une fondation géométrique robuste, les partenaires du projet ont pu automatiser certaines étapes du processus d’inspection et explorer des approches susceptibles de réduire, à terme, le coût et la complexité de tâches historiquement exigeantes. Ces travaux constituent une étape vers des solutions d’inspection plus automatisées et, à plus long terme, vers des environnements de production composites plus agiles et plus efficaces.